5. Automatische detectie motoruitschakeling
De automatische motoruitschakelingsdetectie vereenvoudigt het systeem door te detecteren of de motor draait zonder extra schakelaars of sensoren aan te sluiten. De standaard fabrieksinstelling werkt met de meeste conventionele en smart dynamo's maar kan opnieuw ingesteld worden met de VictronConnect-app.
De detectie is gebaseerd op de dynamospanning. Klassieke dynamo's genereren een vaste spanning (bv. 14 V), terwijl de spanning van smart dynamo's kan variëren van 12,5 V tot 15 V (bij een 12 V systeem). Smart dynamo's in een regeneratief remsysteem tonen vaak grote variaties in spanning.
Motoruitschakelingsdetectie is alleen actief in laadmodus. De functie kan ingesteld, en opnieuw geactiveerd worden zoals beschreven in de rubriek Instellen detectie motoruitschakeling met VictronConnect. In voedingsmodus bepaalt de vergrendeling ingangsspanning wanneer de uitgang actief is.
In installaties waar de dynamospanning niet voldoende detectie geeft om mee te werken, kan in plaats ervan een extern signaal voor een draaiende motor gebruikt worden; raadpleeg de Gebruik van een extern signaal voor een draaiende motor rubriek.
Opmerking
Detectie motoruitschakeling is bijgewerkt vanaf software versie v1.05.
5.1. Zo werkt het
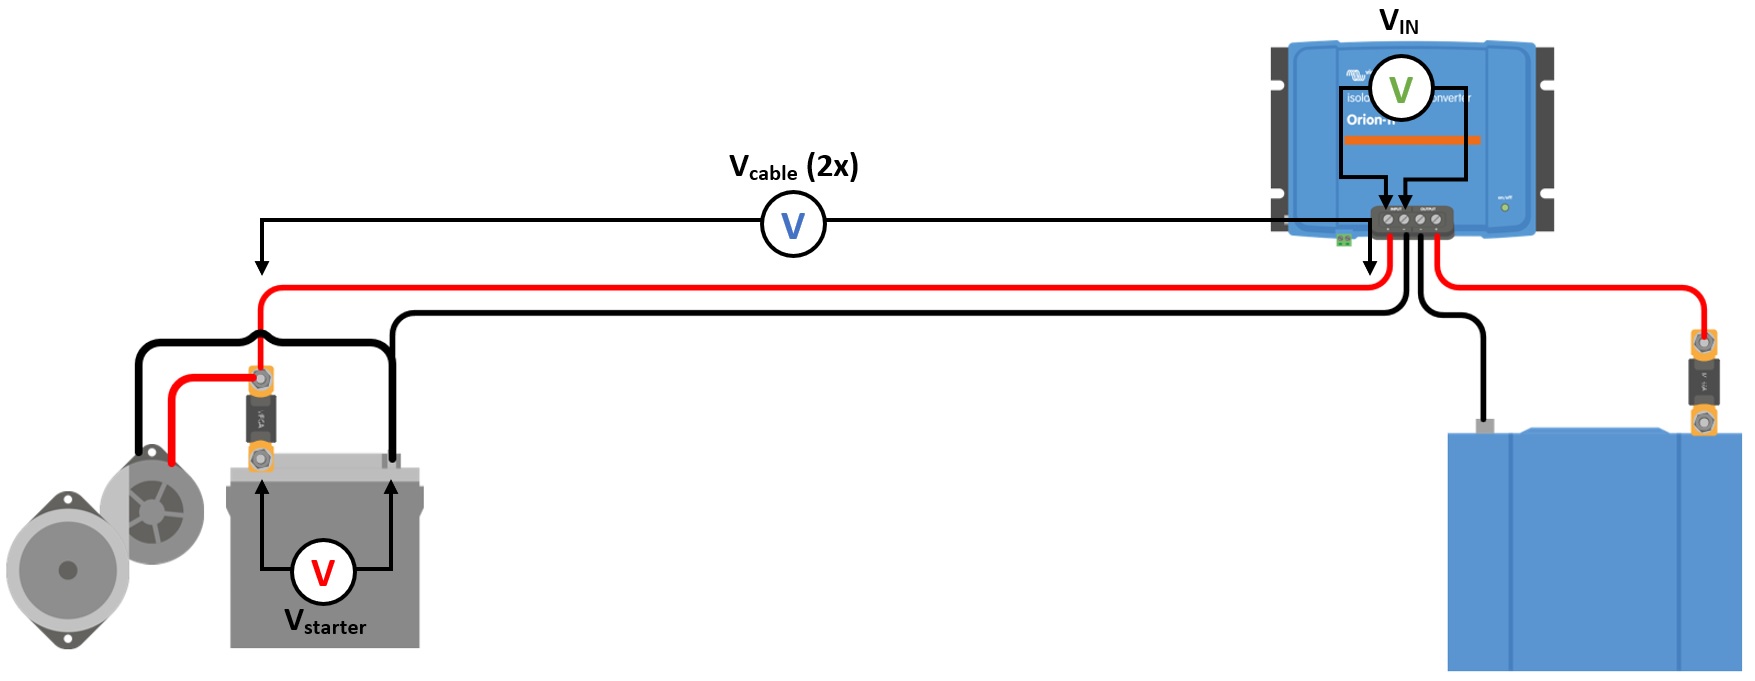
De volgende procedure beschrijft de werking van de werking van de motoruitschakelingsdetectie.
 |
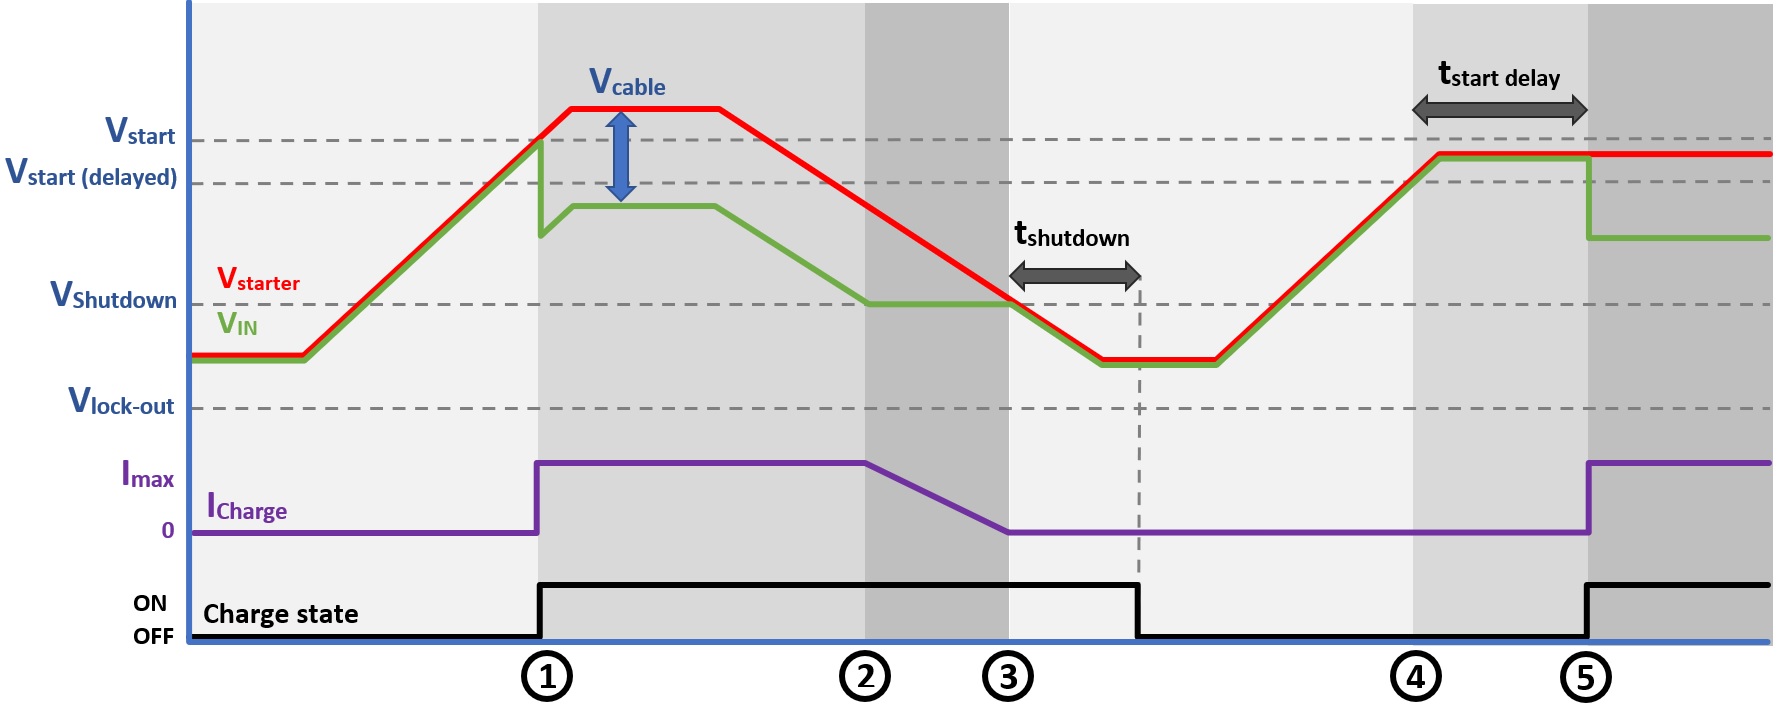 |
Afbeelding 8: Werking motoruitschakelingsdetectie
0 → 1: ls de motor loopt dan zal de dynamospanning oplopen. Als Vstarter > Vstart, wordt het laden geactiveerd.
1 → 2: De ingangsstroom produceert spanningsval over de ingangskabel (Vkabel)); deze spanning verlaagt de spanning gemeten door de acculader (VIN). Als VIN > Vuitgeschakeld zal de laadstroom gelijk zijn aan Imax.
2 → 3: Als VIN ≤ Vuitgeschakeld, zal de laadstroom verlaagd worden om te voorkomen dat VIN onder Vshutdown zakt.
3 → 4: Als VIN < Vuitgeschakeld langer dan 1 min. aanhoudt (tuitschakeling) dan wordt “motor uit” gedetecteerd en laden uitgeschakeld. Als VIN > Vuitgeschakeld vóór tuitgeschakeld afloopt, blijft het laden geactiveerd.
4 → 5: Als Vstart(uitstel) < VIN < Vstart dan wordt laden na tstart uitstel geactiveerd (instelbaar).
5.2. Instellen detectie motoruitschakeling met VictronConnect
Open VictronConnect en druk op het tandwiel-symbool  om de instellingen in te voeren.
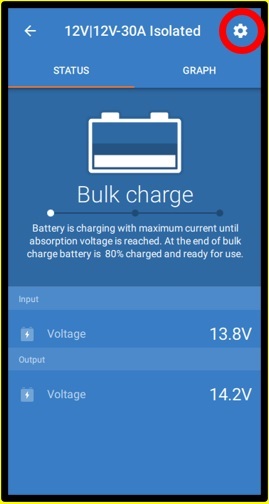 | 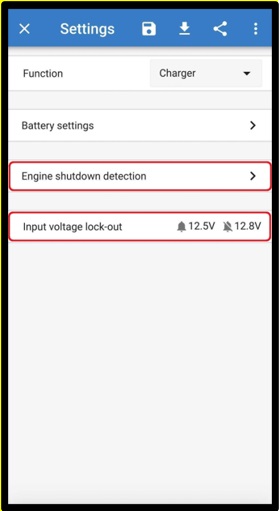 |  |  |
Afbeelding 9: Instellingen detectie motoruitschakeling
De volgende instellingen kunnen gewijzigd worden met VictronConnect:
Let op
De standaard weergegeven waarden zijn voor 12 V ingangsmodellen. Deze waarden worden geschaald op basis van de ingangsspanning van het model. Bijvoorbeeld, voor 24 V ingangsmodellen moeten de standaardwaarden in de handleiding vermenigvuldigd worden met 2, en voor 48 V modellen moeten ze vermenigvuldigd worden met 4.
Detectie motoruitschakeling ingeschakeld: Detectie motoruitschakeling is steeds standaard ingeschakeld als de acculadermodus geselecteerd wordt geselecteerd. Als het uitgeschakeld is door de gebruiker of als de voedingsmodus geselecteerd is, dan wordt er vanuit gegaan dat de motor loopt, dus zal er geen uitschakelingsdetectie plaatsvinden. Laat de detectie van motoruitschakeling ingeschakeld wanneer er een extern signaal voor een draaiende motor is aangesloten: het signaal zorgt er alleen voor dat het laden wordt geactiveerd, en het uitschakelen van de detectie laat lader continu laden, ongeacht het signaal. Raadpleeg de Gebruik van een extern signaal voor een draaiende motor-rubriek.
Dynamotype: Voor het type dynamo kan gekozen worden tussen “Slimme dynamo”, “Gewone dynamo” en “Gebruikersgedefineerd”. Als “Slimme dynamo”-optie geselecteerd wordt, zijn/zullen de standaard waarden voor de slimme dynamo toegepast worden op instellingen van motoruitschakelingsdetectie. Hetzelfde gebeurt als “Gewone dynamo“-optie geselecteerd wordt. Als één van de instellingen verschilt van de standaard waarden van de laatste twee opties, dan wordt de “Gebruikersgedefineerd” optie geselecteerd. Standaard: “Slimme dynamo”.
Startspanning (Vstart): Op dit niveau start het laden onmiddellijk.
Uitgestelde startspanning (Vstart(uitstel)): Smart dynamo's kunnen een lagere spanning genereren als de motor draait; daarom is een lager startniveau noodzakelijk voor deze systemen. Om ervoor te zorgen dat de startaccu opnieuw opgeladen wordt na het starten van de motor wordt het laden van de hulpaccu tijdens deze toestand uitgesteld. De gebruikte energie tijdens de start moet aangevuld worden om ervoor te zorgen dat de startaccu juist opgeladen blijft.
Uitgestelde startspanninguitstel (tstart uitstel): Herlaadtijd voor de startaccu tijdens uitgestelde startspanning modus. Voorbeeld: Als de startmotor 150 A trekt gedurende 5 sec om de motor te starten, wordt ongeveer ~0,2 Ah onttrokken uit de startaccu. Als, bij een stationaire motor, de dynamo maar 20 A kan opwekken, duurt het 150 A/20 A x 5 sec =37,5 sec om de startaccu opnieuw te laden.
Uitschakelingspanning (Vuitschakeling): Dit niveau komt overeen met een motor die uitstaat. Dit houdt de startaccu volledig opgeladen en biedt een hysterese met respect tot het startniveau. De hysterese moet groot genoeg zijn om te voorkomen dat, als gevolg van VIN zakt tot Vuitschakeling hetgeen zou resulteren in laadstroomverlaging. Er wordt actie ondernomen nadat de t-uitschakeling timer afloopt (1 minuut); dit staat laden toe bij tijdelijk lage spanningsomstandigheden.
De standaard waarden hangen af van het geselecteerde dynamotype. Waarden worden gegeven als 12 V / 24 V / 48 V ingangsmodel.
Instelling | Smart dynamo | Gewone dynamo |
Startspanning (Vstart) | 14 V / 28 V / 56 V | 14 V / 28 V / 56 V |
Uitgestelde startspanning (Vstart(uitstel)) | 13,3 V / 26,6 V / 53,2 V | 13,8 V / 27,6 V / 55,2 V |
Uitgestelde startspanning uitstel (tstartuitstel) | 120s | 120s |
Uitschakelingsspanning (Vuitschakeling) | 13,1 V / 26,2 V / 52,4 V | 13,5 V / 27 V / 54 V |
Bereik voor start- / afsluitingsniveaus motor:
12|12; 12|24; 12|48: 8 tot 17 V
24|12; 24|24; 24|48: 16 tot 35 V
48|12; 48|24; 48|48: 32 tot 68 V
Instellen vergrendeling ingangsspanning: de vergrendeling ingangsspanning is het minimale niveau waarop het laden is toegestaan; onder dit niveau stopt het laden onmiddellijk. Standaard (in laadmodus): vergrendeling: 12,5 V / herstart: 12,8 V. Standaard (in voedingsmodus): vergrendeling: 10,5 V / herstart: 12 V.
Waarschuwing
Als “geforceerd laden” ingeschakeld is, dan zal stroom uit de startaccu getrokken worden zelfs als de motor niet loopt. Het te lage spanningsniveau te laag instellen kan leiden tot een volledig ontladen startaccu.
Bij het instellen van vergrendeling ingangsspanning zijn twee criteria belangrijk:
Minimale dynamospanning: een slimme dynamo kan werken bij een zeer lage dynamospanning (<12,5 V) b.v. als het voertuig accelereert. Deze lage spanning wordt tijdens tshutdown toegestaan zoals getoond in “motoruitschakelingsdetectie volgorde 3→4”. Als laden tijdens deze periode ingeschakeld blijft, moet het vergrendelingsniveau minstens ingesteld worden onder de minimale dynamospanning.
Let op
Als de te lage ingangsspanning tshutdown overschrijdt, dan zal het laden door detectie motoruitschakeling uitgeschakeld worden.
Spanningsverlies over de ingangskabel: Zoals gezien in “motoruitschakelingsdetectie volgorde 1→3”, wordt VIN verlaagd door Vkabel. Als de dynamospanning snel zakt (smart dynamo), heeft de laadregeling wat tijd nodig om de laadstroom te verlagen en VIN op Vuitschakeling te houden. Gedurende deze tijd mag de Vkabel de spanningsvergrendeling niet doen doorslaan. Daarom moet de vergrendelingswaarde de volgende zijn: Vvergrendeling ≤ Vuitschakeling – Vkabel.
Voorbeeld: Berekend de spanningsval over de ingangskabel:
Afstand tussen startaccu en acculader: 5m.
Vafsluiten= 13,1 V. Aanbevolen draadmeter: 16 mm2.
Weerstand van de kabel: ~1,1 mΩ/m @20 °C, dus Rkabel = 1,1 mΩ x 10 m (2 x 5 m) = 11 mΩ.
Een 12|12-30 Een slimme dynamo zal ongeveer 35 A uit de ingang trekken als deze op maximale laadstroom werkt, resulterend in:
Vkabel = 11 mΩ x 35 A = 385 mV.
Vlock-out ≤ Vafsluiten – Vkabel = 13,3 V – 385 mV ≈ 12,9 V.
Let op
Kabelaansluitingen, externe zekeringen, temperatuur, enz. beïnvloeden de totale kabelweerstand.
5.3. Instelling voor Euro 6-auto's
Euro 6-voertuigen gebruiken een smart dynamo die beheerd wordt door het voertuig. Tijdens het rijden bepaalt het beheersysteem van de dynamo of de dynamo nodig is, gebaseerd op de elektrische vraag van het voertuig en de hoeveelheid energie die tijdens het remmen kan worden teruggewonnen. Als resultaat is de laadspanning niet constant: het kan ruw geschat variëren tussen 12,5 V en 15 V in een 12 V-system, en de dynamo kan voor een tijdje volledig uitgeschakeld worden. Wanneer de dynamo uitgeschakeld is, vat de spanning bij de startaccu terug op de statische accuspanning (~12,6 V). De motoruitschakelingsdetectie leest die spanning en kan tot de conclusie komen dat de motor gestopt is, zelfs wanneer het voertuig nog steeds rijdt. Tijdens deze fase laadt de niet, mogelijk resulterend in een niet voldoende geladen hulpaccu.
Opmerking
De in deze rubriek vermelde spanningen zijn van toepassing op 12 V-ingangsmodellen. Voor 24 V-ingangsmodellen moeten de waarden dienovereenkomstig worden aangepast.
Het dynamobeheersysteem reageert ook op de elektrische vraag in het voertuig. Wanneer er voldoende belastingen aanwezig zijn, produceert de dynamo minstens een druppellaadspanningsniveau (~13,8V), dat de motoruitschakelingsdetectie zonder problemen herkent. Als de basis belasting in het systeem voldoende hoog is, blijft de dynamo actief gedurende het grootste gedeelte van de rit en de automatische detectie werkt goed.
Of dit gebeurt hangt af van het voertuig en de installatie, dus de motoruitschakelingsdetectie heeft soms wat nauwkeurig afstemmen nodig. Vier instellingen zijn hiervoor beschikbaar in de VictronConnect-app: de startspanning, de uitgestelde startspanning, de uitgestelde startspanning uitstel en de uitschakelingsspanning. Raadpleeg de Instellen detectie motoruitschakeling met VictronConnect rubriek voor een beschrijving van elke instelling. Door de start- en uitschakelspanningen te verlagen, kan het detectiesysteem de lagere laadspanningen van een smart dynamo aan, ten koste van een kleinere marge boven de statische accuspanning.
Wees ervan bewust dat laadstrategieën verschillen van voertuig tot voertuig, zelfs binnen hetzelfde merk en model. Eigenaars van hetzelfde voertuigmodel kunnen tot de bevinding komen dat sommige met succes motoruitschakelingsdetectie kunnen gebruiken terwijl anderen te laag geladen hulpaccu's ervaren.
In een voertuig waar de dynamo langere periodes uitgeschakeld is en de basis belasting laag is, kan nauwkeurig afstemmen niet voldoende zijn om laden te laten voortduren. Een extern signaal voor een draaiende motor kan in plaats ervan gebruikt worden; raadpleeg de Gebruik van een extern signaal voor een draaiende motor rubriek.
5.4. Gebruik van een extern signaal voor een draaiende motor
De motoruitschakelingsdetectie bepaalt of de motor draait vanuit de ingangsspanning. In bepaalde voertuigen volgt de dynamospanning de motor niet, bijvoorbeeld wanneer een dynamo langere periodes uitgeschakeld is tijdens het rijden. In een dergelijke installatie kan een signaal van het voertuig gebruikt worden om de te melden dat de motor draait.
Een dergelijk signaal is verbonden met de remote L-pin. Terwijl het signaal aanwezig is, omzeilt het de motoruitschakelingsdetectie en laden wordt geforceerd. Terwijl het signaal afwezig is, keert de terug naar de motoruitschakelingsdetectie, die beslist of de motor gestopt is. Raadpleeg voor de bedrading de Externe signaalbedrading draaiende motor rubriek.
Opmerking
Laat de detectie van motoruitschakeling ingeschakeld in de VictronConnect-app wanneer een extern signaal voor een draaiende motor gebruikt wordt. Het signaal forceert alleen dat het laden wordt gestart; het stoppen van het laden wanneer de motor is uitgeschakeld, blijft de taak van de motoruitschakelingsdetectie.
Waarschuwing
Wanneer de detectie van motoruitschakeling uitgeschakeld werd in de VictronConnect-app ('geforceerd laden'), wordt stroom afgenomen uit de startaccu zelfs wanneer de motor niet draait, ongeacht of er een extern signaal verbonden is. De ingangsspanningsuitsluiting is dan de enige limiet die overblijft om het laden automatisch uit te schakelen; zorg ervoor dat dit niveau niet te laag is ingesteld — in de meeste 12 V-systemen is 12,5 V voldoende laag.
Welk signaal te gebruiken
Meerdere bronnen kunnen een extern signaal leveren. Ze hebben elk hun nadelen, die het best begrepen worden alvorens er eentje te kiezen.
Signaal dat de motor van het voertuig draait:
Dit is de meest accurate bron, daar het signaal uit het eigen systeem van het voertuig komt en de motor rechtstreeks volgt. De toegang tot dit signaal kan echter lastig zijn en het kan nodig zijn om de functie in de software van de auto te activeren.
Signaal motor draait op laag toerental:
Sommige voertuigen leveren een signaal voor draaiende motor dat naar aarding wordt getrokken (minpool van de accu) terwijl de motor draait. Dit is het tegenovergestelde van wat de L-pin verwacht, dus het signaal kan niet rechtstreeks met de L-pin verbonden worden. Een relais wordt gebruikt om het om te zetten; raadpleeg de Externe signaalbedrading draaiende motor rubriek.
D+:
Het D+ signal, dat van de dynamo komt, geeft aan dat de dynamo actief is. Bij Euro 6 voertuigen wordt dit signaal vaak niet langer voorzien, het onbruikbaar makend. Er bestaan D+-simulatoren die een signaal genereren gebaseerd op de dynamospanning, maar deze werken op basis van dezelfde spanning die de motoruitschakelingsdetectie al meet; dus in een installatie waar de dynamospanning het probleem is, bieden ze dus geen voordeel.
Ontstekingsschakelaar:
Het is gebruikelijk om de contactschakelaar te gebruiken om laden in te schakelen. Hoewel deze methode op zich niet verkeerd is, laat het toe de startaccu te ontladen wanneer het contact ingeschakeld is maar de motor niet draait. Hierdoor moet de gebruiker goed opletten wanneer hij mag opladen om een lege startaccu te voorkomen. Daarom bevelen we niet aan de contactschakelaar te gebruiken om laden in te schakelen.
Vibratiesensor:
Dit apparaat genereert een spanning wanneer het motortrillingen detecteert. Wees ervan bewust dat externe trillingen, zoals die van transport op een boot of trein, of zelfs luide muziek verward kunnen worden met een draaiende motor. Om dit te matigen, voed de trillingssensor via een ontstekingsbron, zodat het laden alleen toegelaten is als zowel het contact aan staat en er trillingen worden gedetecteerd.
CAN-bus-interface met draaiende motor uitgang:
Dit apparaat leest het commando voor het draaien van de motor dat wordt uitgezonden op de CAN-bus en zet het om in een aan/uit-signaal. Dit vereist gebruikmaken van de CAN-bus en het gemak van toegang varieert tussen auto's.